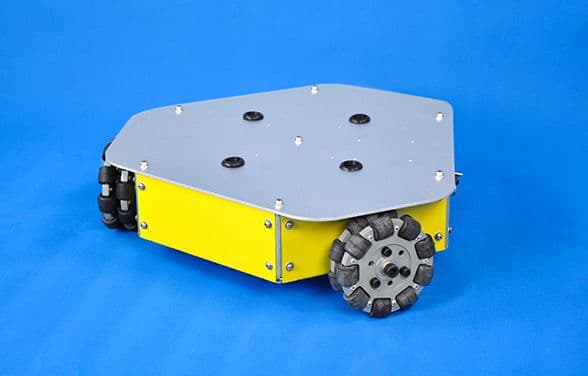
Discovery Q1 Трехколесная всенаправленная платформа
Краткое описание продукта
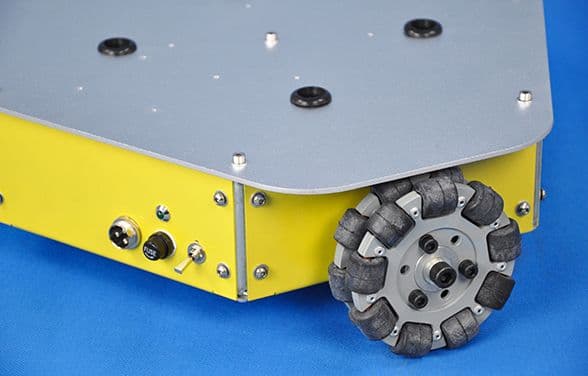
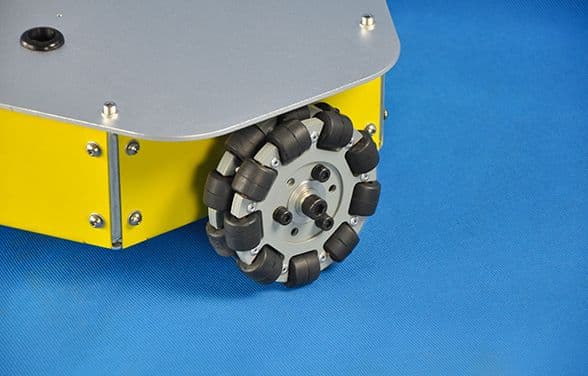
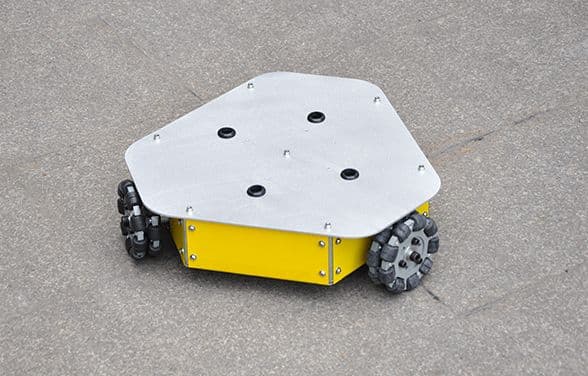
Роботизированные платформы серии Discovery представляют собой экономичные малогабаритные платформы, предназначенные для предоставления клиентам полноценной, многоинтерфейсной и высоконадежной мобильной робототехнической системы с высокой экономической эффективностью. Discovery Q1 представляет собой роботизированную платформу с трехколесной всенаправленной трансмиссией (колеса расположены под углом 90°), оснащенную всенаправленными колесами QL-10 производства компании Hangfa. По сравнению с традиционными колесными системами, она способна выполнять особые движения, такие как боковое перемещение, поворот на месте, а также одновременное перемещение и поворот. Платформа использует три бесколлекторных двигателя с полым ротором в качестве привода, оснащена многоканальным сервоприводом и поддерживает интерфейсы CAN и RS232. Пакет разработчика предоставляет пользователям полный протокол связи с устройством, а также примеры и исходные коды демонстрационных программ на базе STM32F407, что позволяет быстро освоить работу с Discovery Q1.
Видеодемонстрация
Характеристики
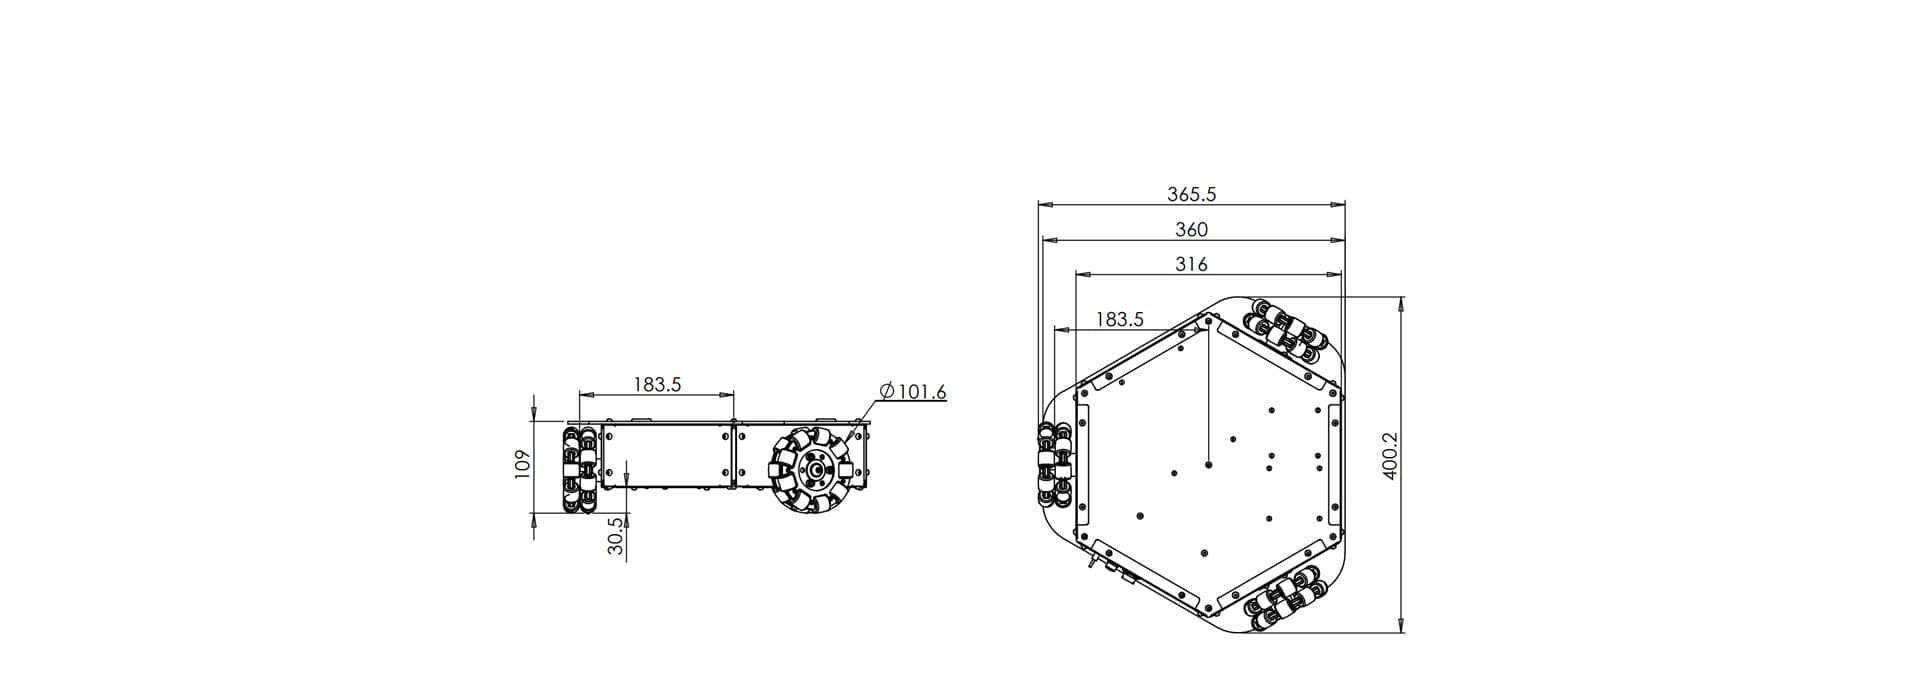
Габаритные размеры
Параметры моделей
| Тип корпуса | Комбинированный листовой металл | Габаритные размеры | 365,5×400,2×109 мм |
| Ведущие колеса | Всенаправленные колеса QL-10 | Диаметр ведущих колес | 101,6 мм |
| Тип привода | Трехколесный независимый привод | Тип подвески | Без подвески |
| Минимальный дорожный просвет | 30,5 мм | Вес платформы | 5,2 кг |
| Номинальная грузоподъемность | 10 кг | Тип двигателя | Бесколлекторный серводвигатель постоянного тока с полым ротором |
| Номинальная мощность двигателя | 17 Вт | Энкодер двигателя | 12 имп./об, выход A, B |
| Количество двигателей | 3 | Привод двигателя | Сервопривод, интерфейсы CAN и RS232 |
| Максимальная скорость движения | 0,65 м/с | Максимальная скорость поворота | 200°/с |
| Минимальный радиус разворота | 0 м | Тип местности | В помещении и на открытом воздухе (цементные и асфальтовые покрытия с небольшими выбоинами) |
| Типичное время автономной работы | Около 10 ч (нагрузка 5 кг, скорость 0,5 м/с, коэффициент использования 70%) | Время ожидания | >30 ч |
| Выход бортового питания | 5В@2,5А × 2 канала / Напряжение батареи (9,6~12,6В)@>5А | Номинал предохранителя | 5×20 / 10А |
| Аккумулятор Литий-ионный | 12В / 10,4 Ач | Быстрая замена аккумулятора | Поддерживается |
| Зарядное устройство | Вход: AC220В~240В / Ток заряда: 3А / Разъем: штекерный | Комплектация | Зарядное устройство для батареи, ультразвуковой датчик ULB-1 × 3 |
| DEMO-плата Плата разработки | Плата разработки RHF407 (CAN×2, RS232×2, TTL×1, RS485×1, SPI×1, I2C×1, ADC×8, DAC×2, PWM×8, LED×2, кнопки×2, независимые линии ввода/вывода×24, мультиплексируемые линии ввода/вывода×29, разъем для TF-карты×1, гнездо резервной батареи RTC, мультиплексируемый разъем TFT LCD×1) | ||
| Тип корпуса | Комбинированный листовой металл |
| Ведущие колеса | Всенаправленные колеса QL-10 |
| Тип привода | Трехколесный независимый привод |
| Минимальный дорожный просвет | 30,5 мм |
| Номинальная грузоподъемность | 10 кг |
| Номинальная мощность двигателя | 17 Вт |
| Количество двигателей | 3 |
| Максимальная скорость движения | 0,65 м/с |
| Минимальный радиус разворота | 0 м |
| Типичное время автономной работы | Около 10 ч (нагрузка 5 кг, скорость 0,5 м/с, коэффициент использования 70%) |
| Выход бортового питания | 5В@2,5А × 2 канала / Напряжение батареи (9,6~12,6В)@>5А |
| Аккумулятор Литий-ионный | 12В / 10,4 Ач |
| Зарядное устройство | Вход: AC220В~240В / Ток заряда: 3А / Разъем: штекерный |
| Габаритные размеры | 365,5×400,2×109 мм |
| Диаметр ведущих колес | 101,6 мм |
| Тип подвески | Без подвески |
| Вес платформы | 5,2 кг |
| Тип двигателя | Бесколлекторный серводвигатель постоянного тока с полым ротором |
| Энкодер двигателя | 12 имп./об, выход A, B |
| Привод двигателя | Сервопривод, интерфейсы CAN и RS232 |
| Максимальная скорость поворота | 200°/с |
| Тип местности | В помещении и на открытом воздухе (цементные и асфальтовые покрытия с небольшими выбоинами) |
| Время ожидания | >30 ч |
| Номинал предохранителя | 5×20 / 10А |
| Быстрая замена аккумулятора | Поддерживается |
| Комплектация | Зарядное устройство для батареи, ультразвуковой датчик ULB-1 × 3 |
| DEMO-плата Плата разработки | Плата разработки RHF407 (CAN×2, RS232×2, TTL×1, RS485×1, SPI×1, I2C×1, ADC×8, DAC×2, PWM×8, LED×2, кнопки×2, независимые линии ввода/вывода×24, мультиплексируемые линии ввода/вывода×29, разъем для TF-карты×1, гнездо резервной батареи RTC, мультиплексируемый разъем TFT LCD×1) |
Типовые компоненты
Типичные области исследований и применения
Опциональные аксессуары
Если у вас есть какие-либо вопросы или потребности, касающиеся продукции Hangfa Robotics или других смежных тем, вы можете связаться с нами по горячей линии или оставить онлайн-сообщение. Мы будем рады предоставить вам качественное обслуживание.
Горячая линия: +86 183 8206 6165
Оставить заявку >